
 English
 中文简体
 русский


 +86-15021943462

 Читать далее

Категория продукта
НОВАЯ категория
Свяжитесь с нами
Двигатель переменного тока и двигатель постоянного тока: основные различия, как они работают и как выбрать
Контент
- 1 Двигатель переменного тока и Двигатель постоянного тока : Основное отличие
- 2 Как работают двигатели переменного тока
- 3 Как работают двигатели постоянного тока
- 4 Электродвигатель переменного и постоянного тока: параллельное сравнение
- 5 Управление скоростью: практическая разница между электродвигателями переменного и постоянного тока
- 6 Выбор между двигателями переменного и постоянного тока: система принятия решений на основе применения
Двигатель переменного тока и Двигатель постоянного тока : Основное отличие
Фундаментальное Разница между электродвигателями переменного и постоянного тока это тип электрического тока, каждый из которых предназначен для преобразования в механическое вращение. двигатели переменного тока работа от переменного тока — источника питания, который меняет полярность с фиксированной частотой (50 Гц или 60 Гц в зависимости от стандарта сети). двигатели постоянного тока работают на постоянном токе, при котором напряжение и ток текут непрерывно в одном направлении. Это единственное различие в источнике питания определяет все последующие различия в конструкции двигателя, методе управления скоростью, требованиях к техническому обслуживанию и пригодности применения.
Оба типа двигателей подчиняются одному и тому же основополагающему принципу — закону силы Лоренца, который гласит, что проводник с током, помещенный в магнитное поле, испытывает силу, перпендикулярную как направлению тока, так и направлению поля. Крутящий момент, который вращает ротор, является прямым следствием этой силы, действующей через зазор между неподвижными и вращающимися компонентами. Чем отличается Электродвигатели переменного и постоянного тока это то, как создается магнитное поле, как оно поддерживается и как оно взаимодействует с обмотками ротора с течением времени.
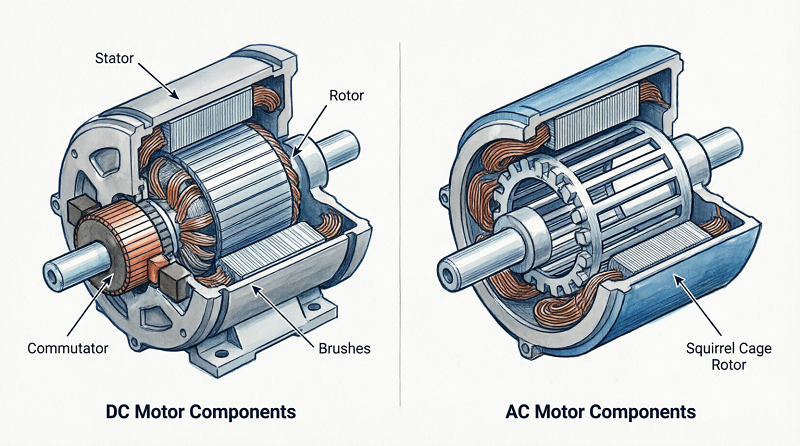
Как работают двигатели переменного тока
Электрические двигатели переменного тока генерировать вращающееся магнитное поле в статоре — неподвижном внешнем узле — путем подачи переменного тока на распределенные обмотки, расположенные вокруг отверстия статора. В трехфазном асинхронном двигателе три фазы смещены на 120° друг от друга как в пространстве, так и во времени, создавая поле, которое непрерывно вращается с синхронной скоростью. Это вращающееся поле индуцирует ток в проводниках ротора за счет электромагнитной индукции; индуцированный ток, в свою очередь, создает собственное магнитное поле, а взаимодействие между двумя полями создает крутящий момент.
Ротор асинхронного двигателя с короткозамкнутым ротором — наиболее распространенный вариант. электрические двигатели переменного тока глобально — не содержит обмоток, щеток и внешних электрических соединений. Стержни ротора закорочены на каждом конце проводящими концевыми кольцами, и ток течет через них исключительно за счет индукции. Такая конструкция делает двигатели переменного тока с короткозамкнутым ротором исключительно надежными: в них нет изнашиваемых контактирующих частей, кроме подшипников, и двигатель может работать непрерывно в течение многих лет в пыльных, влажных или сильных вибрациях средах с минимальным обслуживанием.
Синхронные двигатели переменного тока работают по схожему, но отличному принципу: ротор намагничивается — либо постоянными магнитами, либо отдельно возбуждаемой обмоткой возбуждения — и синхронизируется с вращающимся полем статора, работая с точно синхронной скоростью независимо от нагрузки (в пределах предела момента вытягивания). Синхронные двигатели используются там, где требуется точное постоянство скорости, в том числе в текстильном оборудовании, бумажных фабриках и прецизионных насосных системах.
Как работают двигатели постоянного тока
В обычном матовом двигатель постоянного тока Статор создает стационарное магнитное поле — либо от постоянных магнитов, либо от обмоток возбуждения, питаемых постоянным током. Ротор, называемый якорем, несет намотанные проводники, соединенные с сегментным коммутатором. Угольные щетки поддерживают скользящий электрический контакт с коммутатором, переключая направление тока через последовательные катушки якоря при вращении ротора. Эта механическая коммутация гарантирует, что ток якоря всегда течет в направлении, поддерживающем крутящий момент в том же направлении вращения, независимо от положения ротора.
Интерфейс коллектор-щетка является определяющим структурным различием между коллекторными двигателями постоянного тока и двигатели переменного тока . Это обеспечивает простое управление скоростью — снижение напряжения питания или тока якоря напрямую снижает скорость — но накладывает обязательства по техническому обслуживанию. Щетки постепенно изнашиваются, образуя угольную пыль и требующие периодического осмотра и замены. На высоких скоростях или в пыльной среде износ щеток значительно ускоряется. В приложениях, где доступ для обслуживания затруднен или существует опасность загрязнения, это является решающим недостатком.
Бесщеточные двигатели постоянного тока (BLDC) полностью исключают коммутатор, заменяя механическое переключение электронным переключением через специальный контроллер, который контролирует положение ротора с помощью датчиков Холла или датчиков обратной ЭДС и последовательно переключает ток через обмотки статора. Двигатели BLDC сочетают в себе гибкость управления скоростью традиционных конструкций постоянного тока с механической простотой асинхронных двигателей переменного тока и стали доминирующим выбором в самых разных приложениях: от вентиляторов охлаждения компьютеров и тяговых приводов электромобилей до промышленных сервосистем и приводов дронов.
Электродвигатель переменного и постоянного тока: параллельное сравнение
В таблице ниже приведены основные различия между двигателями переменного и постоянного тока по параметрам спецификации, наиболее важным для решений о промышленных и коммерческих закупках.
| Параметр | Двигатель переменного тока | Матовый двигатель постоянного тока | Бесщеточный двигатель постоянного тока |
|---|---|---|---|
| Источник питания | Сеть переменного тока (одно- или трехфазная) | Постоянный ток (батарея или выпрямленный источник питания) | постоянного тока с электронным контроллером |
| Контроль скорости | Частотно-регулируемый привод (ЧРП) | Регулировка напряжения/тока якоря | ШИМ через ESC или сервопривод |
| Техническое обслуживание | Только обслуживание подшипников | Замена щеток и коллектора | Только обслуживание подшипников |
| Эффективность | Высокий (классы IE3/IE4: 93–96%) | Умеренный (потери на трение щеток) | Очень высокий (без потерь щеток) |
| Пусковой крутящий момент | Умеренный (высокий пусковой ток) | Очень высокий (полный крутящий момент с места) | Высокий (с электронным управлением) |
| Стоимость (только двигатель) | От низкого до умеренного | Низкий | От умеренного до высокого |
| Стоимость системы (с приводом) | Умеренный (ЧРП увеличивает стоимость) | Низкий (simple controller) | Высокий (сложный контроллер) |
| Типичный диапазон мощности | От дробных Вт до нескольких МВт | Дробная Вт до ~100 кВт | Дробная Вт до ~500 кВт |
Управление скоростью: практическая разница между электродвигателями переменного и постоянного тока
Контроль скорости – это то, где Разница между электродвигателями переменного и постоянного тока становится наиболее оперативным. В коллекторном двигателе постоянного тока скорость прямо пропорциональна напряжению якоря и обратно пропорциональна потоку возбуждения — регулировка любой переменной с помощью простого реостата или ШИМ-контроллера обеспечивает плавное изменение скорости в широком диапазоне. Это сделало двигатели постоянного тока стандартным выбором для промышленных приводов с регулируемой скоростью на протяжении большей части 20-го века, особенно в таких приложениях, как прокатные станы, бумагоделательные машины и крановые подъемники, где скорость необходимо было непрерывно регулировать под нагрузкой.
Появление надежных и экономичных преобразователей частоты (ЧРП) фундаментально изменило конкурентные позиции производителей. двигатели переменного тока and DC motors в приложениях с переменной скоростью. ЧРП преобразует источник питания с фиксированной частотой в выходной сигнал с переменной частотой и переменным напряжением, позволяя асинхронному двигателю переменного тока работать на любой скорости в широком диапазоне — обычно от 10% до 120% номинальной скорости — с полным контролем крутящего момента. Современные частотно-регулируемые приводы реализуют алгоритмы векторного управления или прямого управления крутящим моментом (DTC), которые обеспечивают динамический отклик, сравнимый с приводом постоянного тока, устраняя основное преимущество в производительности, которое ранее имели системы постоянного тока.
Практическое значение заключается в том, что для новых промышленных установок с фиксированной или регулируемой скоростью, питающихся от трехфазного источника переменного тока, асинхронный двигатель переменного тока класса IE3 или IE4 с ЧРП почти всегда является экономически и технически лучшим выбором. Оставшимися оплотами двигателей постоянного тока являются мобильное оборудование с батарейным питанием (где питание по сути является постоянным током), приложения, требующие очень высокого пускового момента при низком напряжении питания, а также устаревшие объекты, где существующая инфраструктура постоянного тока делает модернизацию дорогостоящей.
Выбор между двигателями переменного и постоянного тока: система принятия решений на основе применения
Ни один тип двигателя не является универсальным. Правильный выбор между Электродвигатели постоянного и переменного тока зависит от конкретных требований приложения, доступного источника питания, условий обслуживания и общей стоимости владения в течение расчетного срока службы.
Выбирайте асинхронный двигатель переменного тока, если:
- Установка питается от стандартной однофазной или трехфазной сети переменного тока.
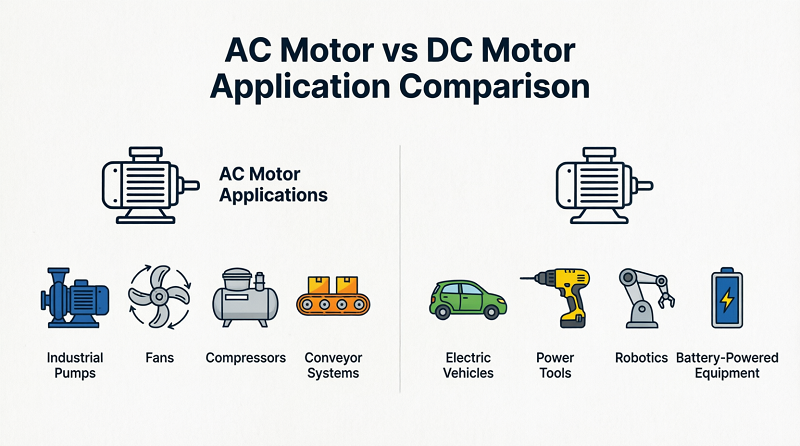
- Рабочий цикл непрерывный или почти непрерывный, а окружающая среда суровая, влажная, пыльная или взрывоопасная — бесщеточная конструкция исключает риск возгорания из-за образования дуги на щетках.
- Выходная мощность превышает 50 кВт, при этом асинхронные двигатели переменного тока обеспечивают значительные преимущества по стоимости и эффективности по сравнению с эквивалентными конструкциями постоянного тока.
- Доступ к техническому обслуживанию минимален — вентиляторы HVAC, насосы, компрессоры и приводы конвейеров расположены в удаленных или труднодоступных местах.
Выбирайте коллекторный двигатель постоянного тока, если:
- Приложение работает от аккумулятора и низковольтно — электроинструменты, мелкая бытовая техника, автомобильное вспомогательное оборудование и робототехника для хобби.
- Требуется очень высокий пусковой момент относительно размера двигателя, а рабочий цикл прерывистый.
- Бюджет управляющей электроники ограничен — простой ШИМ-контроллер существенно дешевле ЧРП или драйвера BLDC.
Выбирайте бесщеточный двигатель постоянного тока, если:
- Применение требует высокой эффективности, высокой удельной мощности и длительного срока службы в компактном форм-факторе — электромобили, дроны, медицинские устройства и прецизионные сервосистемы.
- Скорость и положение должны контролироваться с высокой точностью в широком динамическом диапазоне.
- Техническое обслуживание непрактично, но надежность имеет решающее значение — отсутствие щеток и коллектора исключает наиболее распространенный вид отказа двигателей постоянного тока.
На практике граница между двигатели переменного тока and DC motors значительно размылся по мере развития силовой электроники. Двигатель BLDC, приводимый в движение сложным трехфазным инвертором, электрически неотличим от синхронного двигателя переменного тока с постоянными магнитами — одно и то же оборудование можно отнести к любому из них, в зависимости от применяемого алгоритма управления. В конечном итоге имеет значение то, обеспечивает ли вся система моторного привода требуемые характеристики крутящего момента, эффективность, надежность и общую стоимость владения для целевого применения.
Предыдущая:Двигатели для тяжелых условий эксплуатации: чугун, SF 1,25 и степень защиты IP66.
Следующая:Двигатели для тяжелых условий эксплуатации: выбор и использование электродвигателей для тяжелых условий эксплуатации
Следующая:Двигатели для тяжелых условий эксплуатации: выбор и использование электродвигателей для тяжелых условий эксплуатации
Заинтересованы в сотрудничестве или у вас есть вопросы?
Сопутствующие продукции


Давайте работать вместе! Добро пожаловать!
-

-
 +86-15021943462
-
 Китай, г. Шанхай, район Путо, ул. Чжуншань Северная, д. 2000, 23-й этаж, офис 2326
Подпишитесь на нашу рассылку
Каталог продукции
Быстрые ссылки
Быстрые ссылки
Авторское право © Icem Electric Co., Ltd.
Все права защищены.Производители промышленных электродвигателей
