
 English
 中文简体
 русский


 +86-15021943462

 Читать далее

Категория продукта
НОВАЯ категория
Свяжитесь с нами
Что такое двигатель переменного тока, как он работает и как устранять неисправности электродвигателей
Контент
- 1 Что такое Двигатель переменного тока ?
- 2 Как работает двигатель переменного тока: принцип работы
- 3 Классы эффективности двигателей переменного тока и энергетические стандарты
- 4 Как устранить неисправность электродвигателя: систематический подход к диагностике
- 4.1 Шаг 1. Сначала проверьте источник питания
- 4.2 Шаг 2. Измерьте рабочий ток по паспортной табличке FLA.
- 4.3 Шаг 3 — Проверка сопротивления изоляции (мегомметром)
- 4.4 Шаг 4 — Проверка баланса сопротивления обмоток
- 4.5 Шаг 5 — Проверка подшипников и механическая проверка
- 4.6 Шаг 6 — Термический осмотр
- 5 Распространенные неисправности, симптомы и вероятные причины электродвигателя переменного тока
Что такое Двигатель переменного тока ?
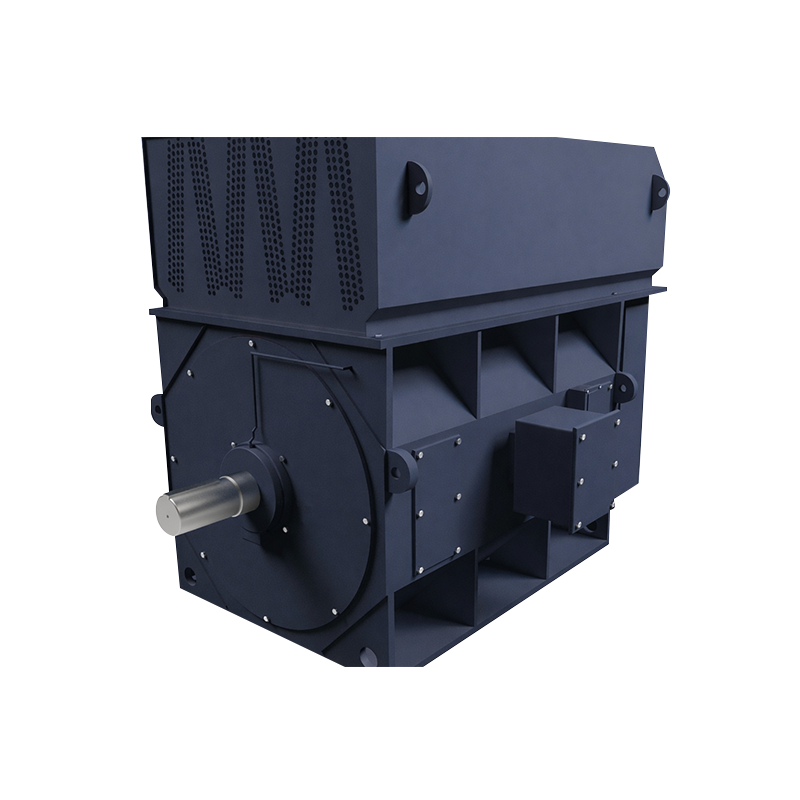
Ан двигатель переменного тока представляет собой электродвигатель, который преобразует электрическую энергию переменного тока (AC) в механическую энергию вращения. В отличие от двигателей постоянного тока, которые требуют источника постоянного тока и обычно включают щетки и коммутаторы для управления направлением тока, двигатели переменного тока работают непосредственно от синусоидального напряжения, подаваемого из электросети, что делает их доминирующим типом двигателей в промышленных, коммерческих и жилых применениях во всем мире.
Глобальная установленная база двигателей переменного тока составляет примерно 45–50% от общего потребления электроэнергии в промышленно развитых странах, по данным Международного энергетического агентства. Они приводят в действие все: от центробежных насосов, компрессоров и конвейерных систем в тяжелой промышленности до вентиляторов HVAC, стиральных машин и электроинструментов в повседневной жизни.
Двигатели переменного тока делятся на два основных семейства в зависимости от конструкции ротора и принципа работы:
- Асинхронные двигатели (асинхронные двигатели) — ротор электрически не подключен к источнику питания; ток индуцируется в роторе вращающимся магнитным полем статора. Самый распространенный тип двигателя в мире.
- Синхронные двигатели — ротор вращается точно с той же скоростью, что и вращающееся магнитное поле статора; для поддержания синхронизма требуется внешний источник возбуждения (постоянные магниты, обмотка возбуждения постоянного тока или реактивная геометрия).
В рамках этих двух семейств дополнительные подтипы включают асинхронные двигатели с короткозамкнутым ротором, асинхронные двигатели с фазным ротором, синхронные двигатели с постоянными магнитами (PMSM), синхронные реактивные двигатели (SynRM) и однофазные асинхронные двигатели — каждый из которых подходит для определенного диапазона номинальных мощностей, требований к скорости и рабочих циклов.
Как работает двигатель переменного тока: принцип работы
Работа двигателя переменного тока основана на Закон электромагнитной индукции Фарадея и закон силы Лоренца. Понимание этих принципов объясняет, как электрическая энергия становится крутящим моментом на валу.
Шаг 1 — Создание вращающегося магнитного поля
Когда трехфазный переменный ток протекает через обмотки статора, которые физически смещены друг от друга на 120 ° вокруг отверстия статора, каждая обмотка генерирует магнитное поле, которое синусоидально меняется с частотой питания (50 или 60 Гц). Векторная сумма этих трех смещенных во времени и пространстве магнитных полей создает вращающееся магнитное поле (РМФ) который вращается вокруг отверстия статора с синхронной скоростью, рассчитываемой как:
Нс = (120 × f)/P
Где Ns — синхронная скорость в об/мин, f — частота питания в Гц, а P — количество полюсов статора. 4-полюсный двигатель с питанием частотой 50 Гц работает с синхронной скоростью 1500 об/мин; при питании с частотой 60 Гц тот же двигатель имеет синхронную скорость 1800 об/мин.
Шаг 2 — Наведение тока ротора (асинхронный двигатель)
В асинхронном двигателе вращающееся магнитное поле проходит мимо неподвижных проводников ротора, вызывая в них электродвижущую силу (ЭДС) под действием трансформатора. Поскольку проводники ротора образуют замкнутые цепи (либо литые алюминиевые стержни короткозамкнутого ротора, либо обмотки двигателя с фазным ротором), наведенная ЭДС пропускает ток через ротор. Этот ток ротора создает собственное магнитное поле, которое взаимодействует с RMF статора, создавая крутящий момент, который ускоряет ротор в направлении вращения поля.
Шаг 3 — Скольжение и установившийся режим работы
По мере ускорения ротора относительная скорость между проводниками ротора и вращающимся полем статора, называемая скольжение — уменьшается. Если бы ротор достиг синхронной скорости, не было бы ни относительного движения, ни наведенной ЭДС, ни тока ротора, а, следовательно, и крутящего момента. Таким образом, под нагрузкой ротор всегда работает со скоростью немного ниже синхронной. Скольжение при полной нагрузке в стандартных асинхронных двигателях обычно составляет 2–8%. Это означает, что 4-полюсный двигатель с частотой 50 Гц и синхронной скоростью 1500 об/мин обычно работает со скоростью 1380–1470 об/мин при номинальной нагрузке.
Скольжение увеличивается с увеличением нагрузки: по мере увеличения механической нагрузки на валу ротор замедляется относительно RMF, вызывая более высокий ток ротора и более высокий крутящий момент, чтобы соответствовать требованиям нагрузки — вплоть до предела крутящего момента двигателя. Такое саморегулирующееся поведение делает асинхронный двигатель чувствительным к нагрузке без внешнего управления в приложениях с фиксированной скоростью.
Синхронная работа двигателя
В синхронном двигателе ротор несет постоянные магниты или обмотку возбуждения, возбуждаемую постоянным током, которая создает собственное магнитное поле. Это поле ротора захватывает вращающееся поле статора и следует за ним с точно синхронной скоростью — скольжения нет. Таким образом, синхронные двигатели обеспечивают точно постоянная скорость независимо от изменений нагрузки , что делает их предпочтительным выбором для прецизионных приводов, высокоэффективных приложений с регулируемой скоростью с использованием ЧРП и коррекции коэффициента мощности на промышленных предприятиях.
| Особенность | Асинхронный двигатель | Синхронный двигатель (СДСМ) |
|---|---|---|
| Скорость ротора | Ниже синхронного (скольжение) | Точно синхронно |
| Возбуждение ротора | Индуцированный (без внешнего источника) | Постоянные магниты или поле постоянного тока |
| Самозапускающийся | Да (DOL или звезда-треугольник) | Требуется VFD или помощь при запуске. |
| Эффективность (класс IE) | IE3–IE4 | IE4–IE5 |
| Контроль скорости | ЧРП или смена полюсов | ЧРП (точный) |
| Стоимость | Нижний | Высшее (редкоземельные магниты) |
| Техническое обслуживание | Очень низкий (без щеток) | Низкий (бесщеточный PMSM) |
Классы эффективности двигателей переменного тока и энергетические стандарты
КПД двигателей переменного тока классифицируется на международном уровне в соответствии со стандартом IEC 60034-30-1, который определяет четыре уровня эффективности — от IE1 до IE4 — при этом IE5 («Ультра-Премиум») введен в качестве руководящего класса для новых высокоэффективных конструкций. Каждый более высокий класс IE снижает электрические потери примерно на 20% по сравнению с классом ниже него.
- IE1 (стандартный) — больше не разрешено для новых установок в ЕС, Великобритании и многих других юрисдикциях в соответствии с Регламентом об экодизайне 2019/1781.
- IE2 (высокая эффективность) — минимальные требования для двигателей мощностью 0,75–1000 кВт на многих рынках при использовании без ЧРП; до сих пор широко распространен во всем мире
- IE3 (премиум-эффективность) — обязательный минимум в ЕС с июля 2021 г. для двигателей мощностью 0,75–1000 кВт; стандартная спецификация для промышленных закупок в Северной Америке
- IE4 (Супер Премиум) - обычно достигается за счет синхронного сопротивления или конструкции СДСМ; все чаще используется для приводов насосов, вентиляторов и компрессоров с высокой нагрузкой.
Разница в эффективности между IE2 и IE3 может показаться скромной в соответствии с паспортными процентами — часто 1–3 процентных пункта — но приводит к существенной экономии затрат на электроэнергию в течение 15–20 лет срока службы двигателя. Для двигателя мощностью 75 кВт, работающего 6000 часов в год, повышение эффективности на 2% экономит примерно 9000 кВтч в год с простой окупаемостью премии за эффективность, как правило, менее 2 лет при промышленных тарифах на электроэнергию.
Как устранить неисправность электродвигателя: систематический подход к диагностике
Эффективный устранение неисправностей электродвигателя следует структурированной диагностической последовательности, которая переходит от самых простых и недорогих проверок к более сложным электрическим и механическим испытаниям. Большинство неисправностей двигателя относятся к одной из четырех категорий первопричин: проблемы с электроснабжением, ухудшение изоляции, выход из строя подшипников и механическая перегрузка. . Правильное определение категории перед разборкой экономит значительное время и позволяет избежать ошибочного диагноза.
Шаг 1. Сначала проверьте источник питания
Прежде чем подозревать сам двигатель, проверьте питание. Измерьте линейное напряжение на клеммах двигателя (не на панели) под нагрузкой. Несимметрия напряжений, превышающая 1%, приводит к непропорциональной несимметрии токов величиной 6–10%. , что приводит к чрезмерному нагреву обмоток статора и ускорению старения изоляции. Убедитесь, что все три фазы присутствуют, предохранители целы и контакторы полностью замыкаются. Отсутствие фазы (однофазное соединение) является наиболее распространенной причиной того, что двигатель гудит, но не запускается или сразу же отключается при перезапуске.
Шаг 2. Измерьте рабочий ток по паспортной табличке FLA.
Измерения клещей на всех трех фазах должны показывать сбалансированные токи с отклонением друг от друга в пределах 5 % и в пределах номинального тока полной нагрузки двигателя (FLA), указанного на паспортной табличке двигателя. Сверхток указывает на механическую перегрузку, состояние блокировки ротора или развивающуюся неисправность обмотки. Пониженный ток с аномальной вибрацией или шумом может указывать на поломку стержня ротора двигателя с короткозамкнутым ротором — неисправность, которую часто упускают из виду, поскольку двигатель продолжает работать с пониженным выходным крутящим моментом. Неисправности стержня ротора подтверждаются анализом характеристик тока двигателя (MCSA) или испытанием стержня ротора с использованием токовых клещей во время контролируемого ускорения.
Шаг 3 — Проверка сопротивления изоляции (мегомметром)
Обесточьте и заблокируйте двигатель, затем измерьте сопротивление изоляции (IR) между каждой фазой обмотки и землей с помощью мегомметра (мегомметра) при соответствующем испытательном напряжении — обычно 500 В постоянного тока для двигателей с номиналом ниже 1000 В. Согласно стандарту IEEE 43-2013, минимальное значение IR составляет 1 МОм на кВ номинального напряжения плюс 1 МОм является абсолютным минимумом для эксплуатируемого двигателя; исправные двигатели обычно показывают сопротивление 100 МОм или выше. Значения ниже 1 МОм указывают на значительное проникновение влаги или нарушение изоляции — двигатель не следует подавать повторно, пока причина не будет выявлена и устранена.
Для получения более диагностической картины выполните тест на индекс поляризации (PI) : разделить 10-минутное показание ИК на 1-минутное показание. PI выше 2,0 указывает на хорошую изоляцию; ниже 1,0 предполагает загрязнение или серьезную деградацию. Тест PI особенно полезен для различения влажной изоляции (которая со временем высыхает и улучшается) и изоляции, подвергшейся химическому разрушению (которая не восстанавливается).
Шаг 4 — Проверка баланса сопротивления обмоток
С помощью низкоомного омметра или микроомметра измерьте сопротивление постоянного тока между каждой парой фаз (Т1-Т2, Т2-Т3, Т1-Т3 для трехфазного двигателя). Показания должны быть сбалансированы в пределах 2% друг друга . Значительно меньшее сопротивление в одной фазной паре указывает на закороченный виток или группу катушек. Значительно более высокое сопротивление или обрыв цепи указывает на обрыв провода обмотки, сгоревшую катушку или плохое соединение на клеммной колодке.
Шаг 5 — Проверка подшипников и механическая проверка
На долю поломок подшипников приходится примерно 40–50% всех отказов асинхронных двигателей. в сфере промышленного обслуживания, согласно исследованиям IEEE и EPRI. Диагностика начинается с анализа вибрации: частотная характеристика дефекта подшипника (внутреннее и внешнее кольцо, вращение шарика или частота сепаратора), видимая в спектре вибрации, подтверждает повреждение подшипника до катастрофического отказа. При отсутствии инструментов спектрального анализа контактный акселерометр или стетоскоп «отвертка к уху» может обнаружить аномальный шум подшипника — скрежет, визг или периодическую шероховатость — что требует замены подшипника.
Также проверьте наличие биение и несоосность вала : общая амплитуда вибрации при 1× рабочей частоте (1X) указывает на дисбаланс; сильная вибрация 2× указывает на несоосность. Оба условия резко ускоряют износ подшипников и должны быть исправлены с помощью точной лазерной центровки и динамической балансировки, прежде чем возвращать двигатель в эксплуатацию.
Шаг 6 — Термический осмотр
Инфракрасная термография корпуса двигателя, клеммной коробки и подключенных кабелей во время нормальной работы выявляет горячие точки, вызванные несбалансированными фазами, перегруженными обмотками, соединениями с высоким сопротивлением или заблокированными путями охлаждения. Температура корпуса двигателя не должна превышать номинальную температуру окружающей среды плюс повышение температуры класса изоляции двигателя. Общие классы изоляции и их максимальные температуры обмотки: Класс Б — 130°С, Класс F — 155°С, Класс Н — 180°С. Продолжительная эксплуатация выше этих пределов сокращает вдвое срок службы изоляции на каждые 10°C превышения температуры согласно моделям Arenius, используемым в стандарте IEC 60085.
Распространенные неисправности, симптомы и вероятные причины электродвигателя переменного тока
Следующая матрица неисправностей, симптомов и причин охватывает наиболее часто встречающиеся проблемы с двигателем переменного тока в условиях выездного обслуживания:
- Мотор не запускается, не гудит — вероятная причина: разрыв цепи питания, перегорание предохранителя или срабатывание автоматического выключателя, разомкнутый контактор или обрыв обмотки статора. Сначала проверьте напряжение питания на клеммах.
- Мотор гудит, но не вращается — вероятная причина: однофазность (отсутствует одна фаза питания), блокировка ротора из-за заедания подшипника или механического заклинивания, либо чрезмерная пусковая нагрузка. Немедленно измерьте все трехфазные напряжения.
- Двигатель запускается, но неоднократно отключается из-за перегрузки — Вероятная причина: слишком низкое значение реле перегрузки, механическая перегрузка приводного оборудования, изношенные подшипники, увеличивающие момент трения, или слишком низкое напряжение питания, снижающее доступный крутящий момент.
- Двигатель нагревается при температуре, превышающей нормальную рабочую температуру — вероятная причина: перегрузка, дисбаланс напряжения, заблокированная вентиляция, неправильный рабочий цикл или ухудшение изоляции, увеличивающее диэлектрические потери.
- Чрезмерная вибрация — вероятная причина: дисбаланс ротора (проверьте после ремонта или чистки ротора), несоосность с приводимой машиной, ослабление крепежных болтов, повреждение подшипника или резонанс между двигателем и опорной плитой на рабочей частоте.
- Необычный шум (скрежет, визг) — вероятная причина: выход из строя подшипника (подтвердить с помощью анализа вибрации или стетоскопа), ослабленное концевое кольцо ротора, посторонний материал в воздушном зазоре или контакт лопасти вентилятора с кожухом.
- Низкое значение МОм (<1 МОм) — вероятная причина: попадание влаги (высушить в печи при температуре 90–110°C и повторить испытание), загрязнение маслом или охлаждающей жидкостью или термическое разрушение изоляции, требующее перемотки.
Предыдущая:Электродвигатели переменного тока: детали, типы, проводка и принцип работы
Следующая:Руководство по двигателям переменного тока: типы, эффективность, крутящий момент и советы по устранению неполадок
Следующая:Руководство по двигателям переменного тока: типы, эффективность, крутящий момент и советы по устранению неполадок
Заинтересованы в сотрудничестве или у вас есть вопросы?
Сопутствующие продукции


Давайте работать вместе! Добро пожаловать!
-

-
 +86-15021943462
-
 Китай, г. Шанхай, район Путо, ул. Чжуншань Северная, д. 2000, 23-й этаж, офис 2326
Подпишитесь на нашу рассылку
Каталог продукции
Быстрые ссылки
Быстрые ссылки
Авторское право © Icem Electric Co., Ltd.
Все права защищены.Производители промышленных электродвигателей
